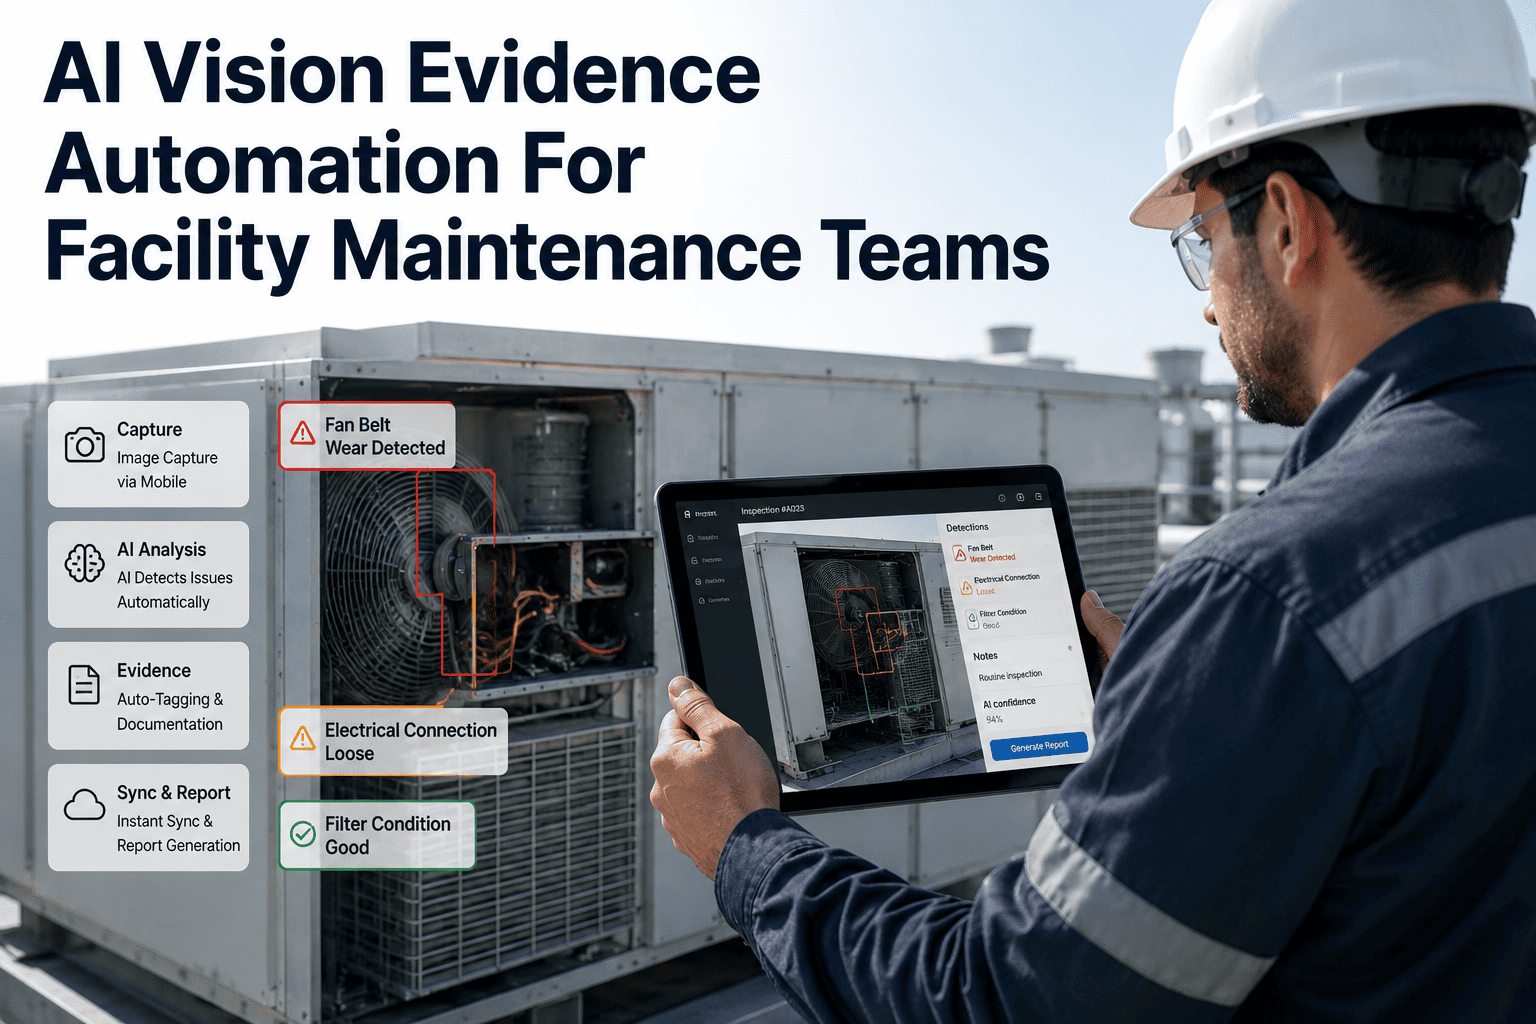
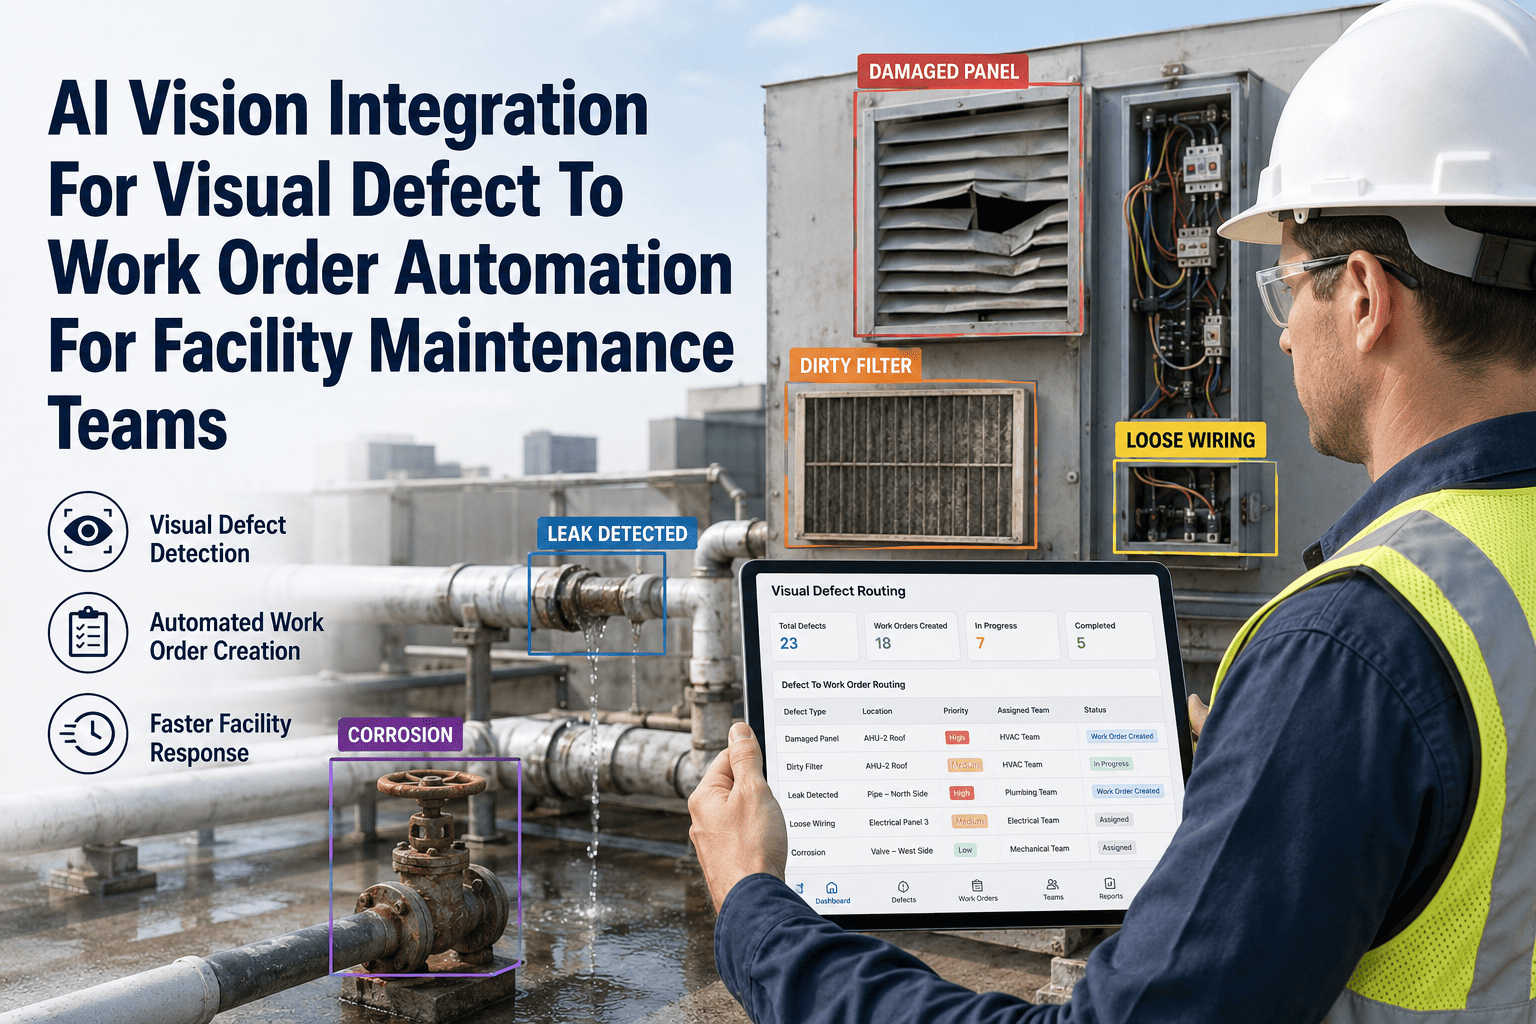
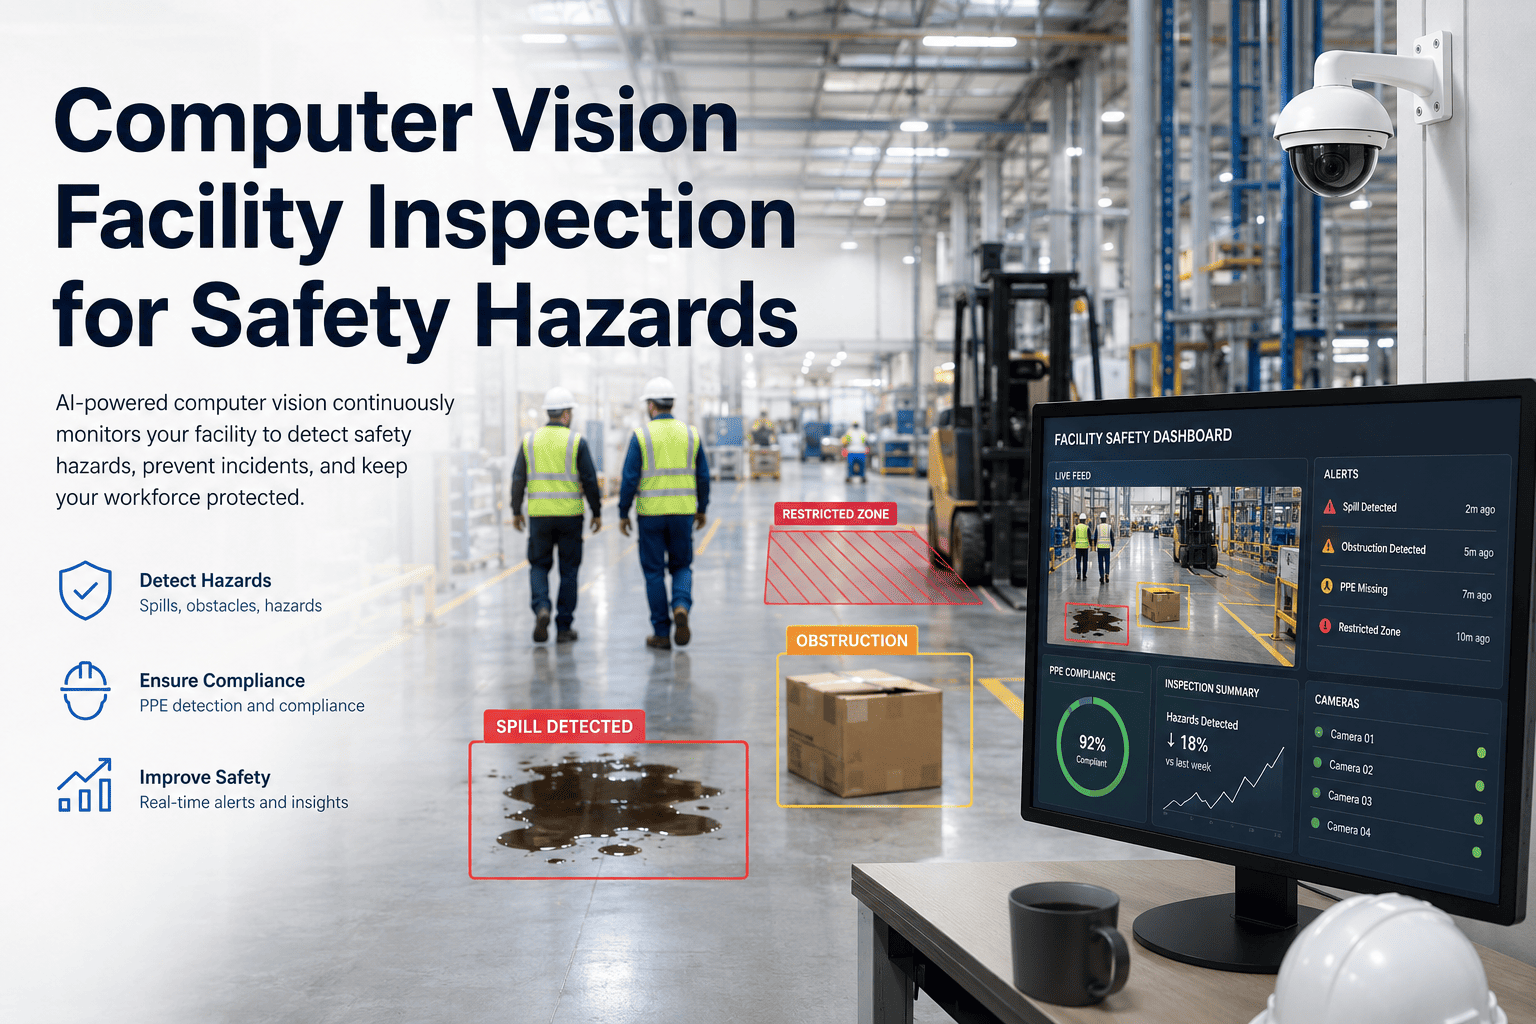
برنامج الفحص في منشأتك يعاني من مشكلة النقاط العمياء. جولات الفحص اليدوي تفوّت الشقوق الخفية خلف العوازل، والشذوذات الحرارية المتكونة داخل لوحات الكهرباء، والتآكل المبكر في المناطق صعبة الوصول — حتى تتحول إلى أعطال باهظة التكلفة. روبوتات الأرجل الأربع المدعومة برؤية الذكاء الاصطناعي والعاملة بنظام ROS 2 تغيّر هذه المعادلة كلياً. هذه الأنظمة المستقلة تتنقل عبر السلالم والممرات الضيقة والأسطح غير المستوية بينما تكشف نماذج الرؤية الحاسوبية المثبتة عليها التسريبات والشقوق الهيكلية واللوحات المحترقة والتآكل في الوقت الفعلي — مسجّلةً كل شذوذ بإحداثيات GPS وقراءات حرارية وأدلة فوتوغرافية في تقرير منظم قبل أن يعود الروبوت إلى محطة الشحن. مديرو تقنيات المرافق المستعدون للانتقال من الإصلاح التفاعلي إلى الكشف المستقل عن العيوب يمكنهم جدولة عرض توضيحي مباشر مع فريق تكامل الروبوتات في OXmaint — أو التسجيل مجاناً لمعرفة كيف يربط OXmaint بيانات الفحص الروبوتي مباشرةً بسير عمل الصيانة لديك.
فحص المرافق برؤية الذكاء الاصطناعي — روبوتات مستقلة
روبوتات الأرجل الأربع + ROS 2 + الرؤية الحاسوبية
كشف تلقائي عن العيوب لمديري تقنيات المرافق
73%
من العيوب الحرجة يفوّتها الفحص اليدوي المجدوَل
12.4B$
حجم سوق روبوتات الفحص بحلول 2030 بنمو سنوي 28%
6x
أسرع في تغطية العيوب مقارنةً بفرق الفحص التقليدية
91%
تقليل في دخول الأماكن المحصورة عالية الخطورة
لماذا يُخفق الفحص اليدوي في خدمة مديري تقنيات المرافق
عملية الفحص في معظم المرافق تتبع نمطاً يُفرز فجوات خطيرة: فني يسلك مساراً بجدول قائم على الورق، يُسجّل ما يراه في المناطق سهلة الوصول، ثم يُرسل تقريراً قد يستغرق أياماً حتى يصل إلى متخذ قرار الصيانة. بحلول الوقت الذي تصبح فيه الشقيقة مرئية للعين المجردة، قد تكون الإخفاقات الهيكلية خلفها متقدمة بأشهر. منصة فحص الرؤية الذكية من OXmaint — المبنية حول أجهزة روبوت الأرجل الأربع وتوجيه ROS 2 المستقل — تسد هذه الفجوات بجعل كل فحص مستمراً ومتسقاً وموثقاً رقمياً. احجز استشارة مجانية لتقييم النقاط العمياء في برنامج الفحص الحالي لديك.
مشكلة العيوب الفائتة
يُغطي المفتشون البشريون 40-60% من مساحة السطح القابلة للفحص في جولة نموذجية. وصلات الأسقف ومسارات الأنابيب المرتفعة وأحواض المعدات المحصورة والمناطق التي تتطلب معدات وقاية تُتخطى أو تُؤجل بشكل روتيني، مما يخلق نقاطاً عمياء منهجية في بيانات العيوب تتراكم بصمت لتصبح أعطالاً كبرى.
متوسط تأخر اكتشاف العيوب: 4-11 شهراً
مشكلة التقارير غير المتسقة
المفتش (أ) يُصنّف شقاً دقيقاً على أنه "تحت المراقبة". المفتش (ب) في الدورة التالية لا يتعرف عليه ويُسجّله كشق جديد. دون الربط المكاني والطوابع الزمنية للصور والتصنيف بالذكاء الاصطناعي، لا يمكن الاعتماد على بيانات الفحص لتحليل الاتجاهات أو القرارات التنبؤية.
اتساق التقارير عبر الفرق: أقل من 55%
مشكلة الوصول غير الآمن
دخول الأماكن المحصورة والفحوصات المرتفعة والمناطق المجاورة لأعمال السخونة تتطلب تصاريح وعمال احتياط ومعدات وقاية تكلّف 3-8 أضعاف وقت الفحص الاعتيادي. النتيجة: المناطق عالية الخطورة هي الأقل فحصاً — عكس ما تقتضيه استراتيجية الصيانة القائمة على المخاطر.
فجوة تكرار فحص المناطق عالية الخطورة: 67%
حدّد النقاط العمياء في برنامج فحص منشأتك
تقييم الفحص الروبوتي من OXmaint يرسم خريطة فجوات التغطية ومناطق خطر الوصول وزمن الاستجابة لاكتشاف العيوب في منشأتك — مما يمنحك صورة واضحة عن المناطق التي يحقق فيها الفحص بالرؤية الذكية أسرع عائد على الاستثمار من حيث السلامة والتكلفة. مجاناً تماماً بدون أي التزام.
جدوِل مكالمة التقييم المجانية — 30 دقيقة
احصل على تحليل فجوة تغطية خاص بمنشأتك
استلم خارطة طريق مُرتَّبة لنشر الروبوتات
كيف يعمل الفحص بالرؤية الذكية وروبوتات الأرجل الأربع — بنية ROS 2
البنية التقنية للتكامل الروبوتي في OXmaint مبنية على ثلاث طبقات تعمل معاً لتوفير بيانات منشآت مستقلة وقابلة للتكرار وقابلة للتنفيذ. فهم البنية التقنية يساعد مديري تقنيات المرافق على تقييم جدوى النشر والتكامل مع أنظمة CMMS وBIM القائمة. سجّل لترى كيف يستوعب OXmaint ويهيكل بيانات الفحص الروبوتي من أي منصة متوافقة مع ROS 2.
01
التنقل المستقل — ROS 2 + Nav2
يستخدم روبوت الأرجل الأربع حزمة Nav2 الخاصة بـ ROS 2 لتحديد المواقع في الوقت الفعلي وتخطيط المسارات داخل بيئة المنشأة المُرسَمة مسبقاً. سُحب نقاط LiDAR تبني خريطة إشغال ثلاثية الأبعاد؛ يُعيد الروبوت توجيه نفسه ديناميكياً حول العقبات، ويتسلق السلالم بزاوية تصل إلى 30 درجة، ويحافظ على مسارات الفحص بدقة موضعية أقل من 10 سم. تتبع كل جولة مساراً محدداً يضمن تغطية كل نقطة فحص في كل دورة دون أي توجيه بشري.
ROS 2 Humble · Nav2 · LiDAR SLAM · Occupancy Grid Mapping
02
دمج حساسات الرؤية الذكية — حراري + RGB + عمق
عند كل نقطة توقف يلتقط الروبوت بيانات متزامنة من كاميرا RGB لكشف الشقوق والتآكل، وجهاز تصوير حراري للمكونات المحترقة وفشل عزل الأنابيب وتسريبات قنوات HVAC، وحساس عمق لقياس التشوه الهيكلي. نماذج الرؤية الحاسوبية المدرَّبة على مكتبات عيوب خاصة بالمنشآت تُصنّف الشذوذات المكتشفة حسب النوع ودرجة الخطورة ودرجة الثقة. الاستدلال الطرفي على أجهزة NVIDIA Jetson يُعالج هذه البيانات محلياً بزمن استجابة أقل من 200 مللي ثانية دون الحاجة لاتصال بالسحابة أثناء التشغيل.
Computer Vision · Thermal Imaging · Depth Sensing · Edge AI · NVIDIA Jetson
03
تكامل OXmaint — أوامر عمل آلية وتقارير
عند إتمام الروبوت جولة الفحص ترفع جميع بيانات الشذوذات إلى منصة CMMS الخاصة بـ OXmaint عبر جسر بيانات ROS 2. العيوب التي تتخطى عتبات الخطورة القابلة للتهيئة تُولّد تلقائياً أوامر عمل ذات أولوية مُعلَّمة بإحداثيات GPS وقراءات الحساسات والطابع الزمني والصور الموضَّحة وتُحوَّل للفريق الصحيح. لوحات المعلومات التنفيذية تعرض اتجاهات العيوب ومقاييس التغطية وحسابات عائد الاستثمار في الوقت الفعلي.
OXmaint CMMS · ROS 2 Bridge · Automated Work Orders · Digital Reporting
فئات العيوب التي يكتشفها الفحص بالرؤية الذكية
نماذج الرؤية الذكية العاملة على منصات الفحص بروبوتات الأرجل الأربع مُدرَّبة للتعرف على بصمات عيوب محددة عبر فئات أصول المنشآت. منصة OXmaint تُهيكل بيانات الكشف هذه في سجلات قابلة للتنفيذ الصيانية ومتوافقة مع سجل أصولك — سجّل لتهيئة مكتبة كشف العيوب في منشأتك أو جدوِل عرضاً توضيحياً لترى تصنيف العيوب الحي على أرض الواقع.
العيوب الهيكلية
الشقوق الدقيقة والمتمددة في الخرسانة والبناء وعناصر الفولاذ. قياس العرض عبر كاميرا العمق؛ تتبع معدل النمو عبر دورات الفحص. تُصنَّف الخطورة وفق معايير تصنيف الشقوق ACI 224.
كاميرا RGB + حساس العمق
دقة الكشف: 94% عند عرض شق 0.2 مم فأكثر
الشذوذات الحرارية
لوحات كهربائية محترقة ومحامل محركات ومعدات تحويل. فشل العزل في قنوات HVAC ومسارات الأنابيب. تحديد النقاط الساخنة بقياس دلتا-T مقارنةً بالبصمات الحرارية الأساسية في أول دورة فحص.
مصوِّر حراري (متوافق مع FLIR)
كشف النقاط الساخنة: قبل 30-90 يوماً من العطل
التآكل وتدهور السطح
التآكل النشط على الفولاذ الهيكلي ووصلات الأنابيب والدعامات الميكانيكية. فشل الطلاء والتقشر على الأسطح المحمية. يُميّز نموذج الذكاء الاصطناعي بين التآكل النشط والخامل لتحديد أولوية التدخل العاجل.
كاميرا RGB + متعددة الأطياف
تغطية السطح لكل فحص: 3 أضعاف المعدل اليدوي
كشف التسريبات
بصمات التسريب النشطة والمتبقية في أنظمة أنابيب الماء والسوائل الباردة والمواد الكيميائية. كشف التسريب بالتفاضل الحراري للأنابيب المعزولة غير المرئية لكاميرات RGB. تحليل أنماط التلطيخ مُقارَن بيانات P&ID.
حراري + RGB + حساس غاز (اختياري)
كشف التسريب قبل التجمع المرئي: 89%
محاذاة المعدات والتآكل
شذوذات بصمة الاهتزاز في المعدات الدوارة تُلتقط عبر بيانات IMU المدمج مُرتبطةً بالقرب من الآلات. مؤشرات التآكل المرئي على محركات الأحزمة وواقيات الاقتران وأغلفة المحامل تُعلَم مقارنةً بصور خط الأساس للمصنّع.
IMU + كاميرا RGB
كشف التآكل قبل العطل: 78% من الحالات
حالة أنظمة الحريق والسلامة
التحقق البصري من رؤوس الإطفاء ومؤشرات شحن الطفايات وإنارة لافتات الخروج وإضاءة الطوارئ. صور الامتثال تُرفق تلقائياً بسجلات الفحص المجدولة في OXmaint لتوثيق مسار التدقيق.
كاميرا RGB + IR
توثيق الامتثال: 100% آلي
شاهد المقارنة مباشرةً — احجز عرضاً توضيحياً لمدة 30 دقيقة
شاهد تكامل الفحص الروبوتي لـ OXmaint وهو يُشغّل سيناريو منشأة حياً: تصنيف عيوب فعلي وتوليد أوامر عمل تلقائي وتقارير لوحة معلومات — كل ذلك من دورة فحص روبوتية واحدة. بدون عروض مبيعات، فقط التقنية تعمل.
OXmaint والفحص الروبوتي: بنية التكامل
يعمل OXmaint كطبقة الذكاء التي تحوّل بيانات الفحص الروبوتي الخام إلى إجراءات صيانة منظمة ومُرتَّبة الأولوية وقابلة للتتبع. تتصل المنصة بأي نظام فحص بروبوتات الأرجل الأربع متوافق مع ROS 2 عبر جسر بيانات موحّد، تستوعب من خلاله تصنيفات الشذوذات وقراءات الحساسات والبيانات المكانية لإنشاء أوامر عمل تندرج مباشرةً في سير عمل فريق الصيانة القائم. مديرو تقنيات المرافق الراغبون في تقييم هذا التكامل يمكنهم جدولة جلسة تقنية تفصيلية مع مهندسي التكامل في OXmaint.
من كشف الروبوت إلى تنفيذ أمر العمل
1
الروبوت يكتشف الشذوذ
نموذج الرؤية الذكية يُصنّف نوع العيب وخطورته وموقعه أثناء جولة الفحص المستقلة
2
البيانات تُزامَن مع OXmaint
بيانات الفحص تُرفع عبر جسر ROS 2 مع الصور المشروحة والإحداثيات وقراءات الحساسات
3
إنشاء أمر عمل آلي
OXmaint يُولّد أمر عمل ذا أولوية مُوجَّه للفريق الصحيح بناءً على ملكية الأصل وخطورة العيب
4
الفني يُصلح ويُغلق
فريق الصيانة يُكمل الإصلاح بسياق كامل؛ الإغلاق يُشغّل جولة تحقق روبوتية مجدولة تالية
خارطة طريق النشر: من الفحص اليدوي إلى المستقل الكامل
الانتقال إلى الفحص الروبوتي بالرؤية الذكية لا يتطلب استبدال العمليات القائمة بين عشية وضحاها. يُدخل إطار نشر OXmaint الفحص المستقل كطبقة بيانات موازية تُحل تدريجياً محل أنشطة الفحص اليدوي مع نمو الثقة في التغطية والدقة. سجّل للوصول إلى أدوات تخطيط النشر في OXmaint وابدأ في رسم خريطة منشأتك لجاهزية الفحص الروبوتي.
المرحلة الأولى — الأسابيع 1–4
رسم خريطة المنشأة وتأسيس خط الأساس
الروبوت يُجري رسم خرائط SLAM أولياً لطوابق المنشأة مُولِّداً نموذجاً ثلاثي الأبعاد للإشغال
تُعايَر نماذج الرؤية الحاسوبية مقابل مواد سطح المنشأة وظروف الإضاءة الخاصة بها
تُسجَّل الخطوط الأساسية الحرارية لجميع اللوحات الكهربائية ومكونات HVAC والمعدات الميكانيكية
سجل أصول OXmaint مرتبط بخريطة نقاط توقف الروبوت لتوجيه أوامر العمل تلقائياً
النتيجة: نسخة رقمية كاملة للمنشأة وخط أساس الفحص — أول جولة مستقلة جاهزة
المرحلة الثانية — الأسابيع 5–12
التشغيل الموازي وتحسين نماذج الذكاء الاصطناعي
جولات فحص الروبوت تعمل بالتوازي مع الفحوصات اليدوية الحالية للتحقق المتبادل
نماذج عيوب الذكاء الاصطناعي مُحسَّنة باستخدام بيانات عيوب مؤكدة خاصة بالمنشأة
توجيه أوامر العمل الآلية مُضبَّط بناءً على تعليقات فريق الصيانة وأنماط الحل
أول تقرير عائد على الاستثمار مُولَّد مُقارِناً العيوب المكتشفة بالروبوت مقابل اليدوي
النتيجة: دقة نموذج الذكاء الاصطناعي فوق 92% لفئات العيوب الرئيسية؛ التقارير الآلية تعمل
المرحلة الثالثة — الشهر الرابع فما بعد
التشغيل المستقل الكامل
الروبوت يعمل بجدول مستقل — يومياً لمناطق الأصول الحرجة وأسبوعياً للمناطق الاعتيادية
الفحوصات اليدوية مُختزَلة لأنشطة التعامل مع الاستثناءات والامتثال التنظيمي فقط
تتبع اتجاهات العيوب والتنبيهات التنبؤية تُسطح قرارات الصيانة قبل 30-90 يوماً من العطل
سجل فحص كامل جاهز للتدقيق متاح في OXmaint للمراجعة التنظيمية عند الطلب
النتيجة: تغطية فحص 6 أضعاف، 73% تقليل في العيوب الفائتة، 91% تقليل في دخول الأماكن المحصورة
معايير عائد الاستثمار — تقارير مديري تقنيات المرافق
بيانات مركّبة من المنشآت التي نشرت برامج الفحص الروبوتي بالرؤية الذكية
340K$
متوسط المدخرات السنوية من العيوب المكتشفة قبل العطل في منشأة بمساحة 500,000 قدم مربع
14 شهر
متوسط فترة استرداد الاستثمار في النشر الكامل للفحص الروبوتي شاملاً الأجهزة
67%
تقليل في تكاليف عمالة الفحص بعد تحويل المسارات عالية التكرار للتشغيل المستقل
4.2x
عيوب أكثر مكتشَفة لكل دورة فحص مقارنةً ببرامج الجولة اليدوية
أسئلة شائعة — الفحص الروبوتي للمرافق بالرؤية الذكية
ما منصات روبوتات الأرجل الأربع المتوافقة مع تكامل الفحص في OXmaint؟
طبقة التكامل في OXmaint تتصل بأي منصة روبوتات أرجل أربع متوافقة مع ROS 2، بما فيها Boston Dynamics Spot وANYbotics ANYmal وUnitree Robotics Go2 Edu — أكثر ثلاثة روبوتات فحص تجارية انتشاراً. يستخدم التكامل جسر بيانات ROS 2 موحداً يستوعب رسائل تصنيف الشذوذات وبيانات الحساسات والإحداثيات المكانية من أي منصة متوافقة.
جدوِل مكالمة تقنية لتأكيد التوافق مع تهيئة الأجهزة الخاصة بك.
هل يحتاج الروبوت إلى اتصال بالشبكة أثناء جولات الفحص؟
لا. جميع استدلالات الرؤية الذكية تعمل محلياً على أجهزة الحوسبة الطرفية NVIDIA Jetson المثبتة على الروبوت. يتنقل الروبوت ويكتشف العيوب ويسجل البيانات دون اتصال بالكامل — الاتصال مطلوب فقط لمزامنة البيانات بعد الجولة مع OXmaint. هذا يجعل النظام قابلاً للتطبيق في المنشآت ذات القيود على الترددات الراديوية والمناطق المحصورة تحت الأرض.
سجّل للاطلاع على وثائق بنية OXmaint الأولى دون اتصال.
كم يستغرق رسم خريطة المنشأة وإعداد النشر؟
رسم خرائط SLAM الأولي لمنشأة بمساحة 200,000 قدم مربع يستغرق 4-8 ساعات من وقت تشغيل الروبوت. معايرة الخط الأساسي الحراري للمعدات الكهربائية والميكانيكية تضيف دورة فحص إضافية واحدة. إجمالي الوقت من تسليم الروبوت إلى أول جولة فحص مستقلة كاملة مع توليد أوامر عمل OXmaint هو عادةً 3-4 أسابيع.
احجز جلسة تخطيط نشر لبناء جدول زمني لحجم منشأتك الخاص.
كيف يتعامل OXmaint مع خصوصية بيانات العيوب وأمنها في المنشآت المنظَّمة؟
منصة OXmaint تدعم النشر داخل المنشأة للمرافق ذات متطلبات سيادة البيانات إضافةً إلى خيارها المستضاف بالسحابة. جميع بيانات الفحص من صور وقراءات حرارية وتصنيفات عيوب مشفرة في حالة الراحة وأثناء النقل. ضوابط الوصول المستندة إلى الدور تحصر رؤية تقارير الفحص على الأفراد المخوَّلين فقط. سجلات التدقيق تتتبع كل حدث وصول للبيانات لتوثيق الامتثال.
سجّل للوصول إلى وثائق الأمن والامتثال في OXmaint.
هل يمكن للنظام التكامل مع نماذج BIM الحالية ومنصات CMMS خارج OXmaint؟
نعم. يدعم OXmaint استيعاب بيانات BIM بتنسيق IFC لتسجيل الأصول المكانية ويوفر نقاط نهاية REST API لتبادل البيانات ثنائي الاتجاه مع منصات CMMS الخارجية. يمكن تصدير سجلات العيوب بتنسيقات صناعية قياسية للتكامل مع IBM Maximo وSAP PM وArchibus. غير أن أحكم تكامل — توليد أوامر العمل الآلي وتتبع اتجاهات العيوب والأولوية الصيانية بالذكاء الاصطناعي — متاح بشكل أصلي داخل OXmaint.
جدوِل مراجعة تقنية لرسم خريطة أنظمتك الحالية مقابل خيارات تكامل OXmaint.
هل أنت مستعد لنشر فحص الرؤية الذكية في منشأتك؟
تكامل الفحص الروبوتي في OXmaint يربط بيانات الرؤية الذكية لروبوتات الأرجل الأربع مباشرةً بسير عمل الصيانة لديك — أوامر عمل آلية وتتبع اتجاهات العيوب وتقارير جاهزة للتدقيق من كل دورة فحص. مديرو تقنيات المرافق الذين يحققون تغطية عيوب 4 أضعاف وتقليلاً بنسبة 67% في تكاليف عمالة الفحص بدأوا بتقييم واحد مدته 30 دقيقة.
تجربة مجانية 14 يوماً — وصول كامل للمنصة بدون بطاقة ائتمان
مهندس تكامل مخصص مُعيَّن لعملية نشر منشأتك
تقييم مجاني لفجوة تغطية الفحص في منشأتك مُضمَّن
عرض توضيحي حي مع بيانات منشأتك وأنواع أصولك الفعلية